波士顿动力给 Atlas 装上滑板车轮子:能跳起来转一圈,还能横向冲刺
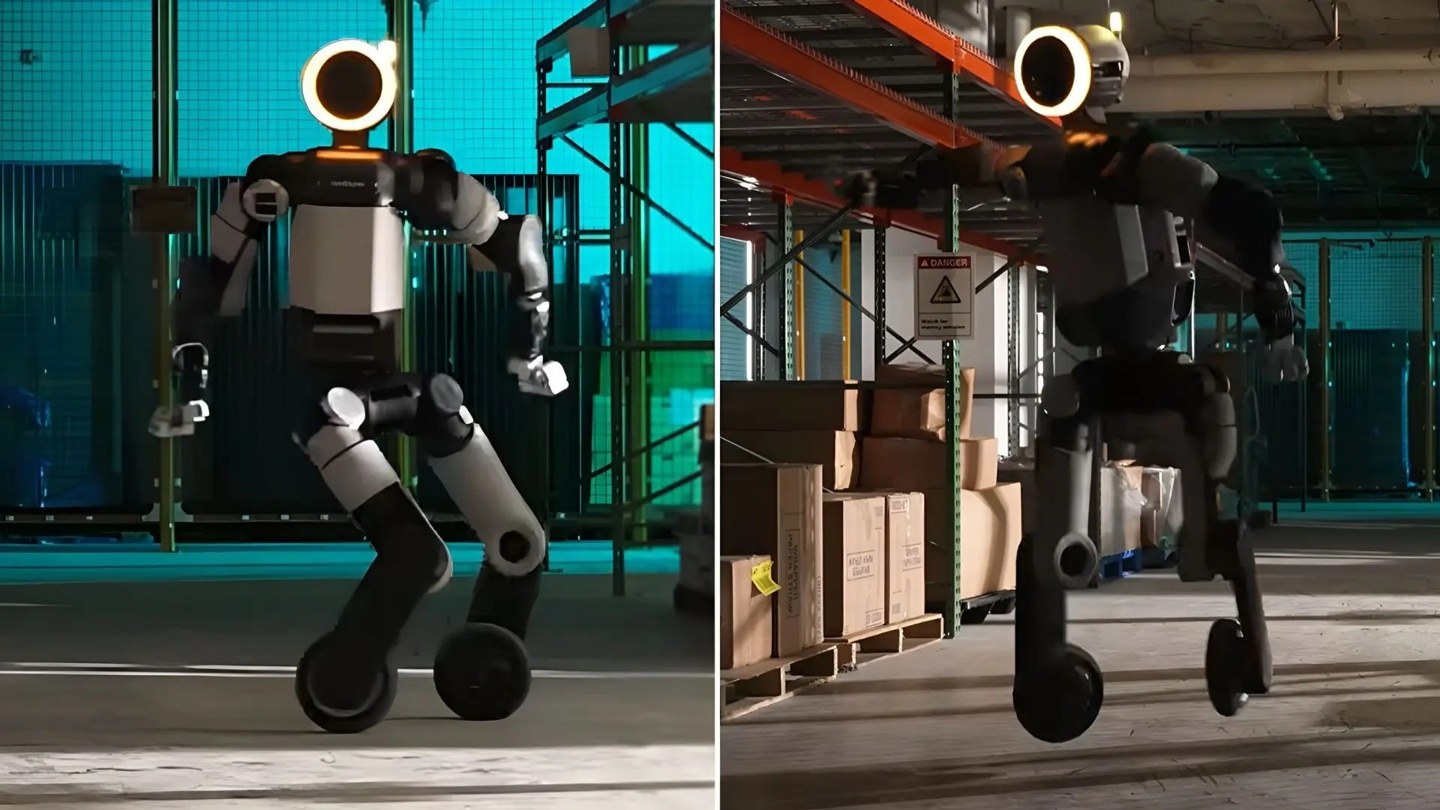
波士顿动力发布视频,展示脚踝装上定制轮子的 Atlas 人形机器人。工程师只把仿真环境里的脚换成…

文章目录
人形机器人一定要用两条腿走路吗?波士顿动力的最新实验给出了一个有点反直觉的答案:给 Atlas 的脚踝装上轮子,它反而跑得更快、转得更灵活。
一分钟速览
- 波士顿动力发布视频,展示脚踝装上标准电动滑板车轮子的 Atlas。
- 改装通过定制转接器完成,没有大幅改动硬件,软件上也只在仿真环境里把脚换成轮子。
- 装上轮子后,Atlas 可以跳起来转一圈,也能以滚动方式横向冲刺。
- 官方明确这是研究平台,不是商业化产品;现代汽车此前计划部署 2.5 万台 Atlas。
改装的巧妙之处
这次实验最值得注意的不是“轮子”,而是“改动有多小”。工程师用定制转接器把标准电动滑板车的轮子装到 Atlas 的踝关节执行器上,没有重建机器人,也没有重写整套控制软件,只是在仿真环境里把原本的脚替换成轮子模型。
这种做法体现了一种工程思路:先验证形态变化带来的收益,再决定要不要投入更大的研发资源。对人形机器人公司来说,硬件迭代成本极高,能在仿真里快速试错,本身就是竞争力。
轮子解决了什么问题
双足行走的优势是适应复杂地形,劣势是速度和稳定性。轮子在平整地面上效率极高,转向也更直接。Atlas 装上轮子后,横向冲刺不再需要拖着双脚平移,而是通过控制车轮转向,以滚动的方式横向移动。视频里它还完成了一次跳跃转身,说明轮式结构与原有的动态平衡能力可以共存。
工程师的另一个发现是,部分动作直接来自人体动作捕捉记录。团队特意挑选了脚部滑动的动作,研究轮子能否复现类似效果。系统跟随记录的人体动作数据,首次尝试就完成了动作。这说明 Atlas 的控制框架具备一定的形态泛化能力,不必为每一种新形态从零训练。
负载与耐久是下一步
轮子带来的不只是速度,还有新的力学挑战。Atlas 每一次加速、转向和停止,都会持续对执行器施加负载。官方表示,工程师正在测试这款机器人的持续高速移动和重载表现。换句话说,现在的演示只是“能做出动作”,离“能长时间稳定工作”还有距离。
这也是为什么波士顿动力强调它是研究平台。研究平台可以容忍故障、反复试错;商业产品必须考虑寿命、维护和成本。轮式 Atlas 短期内不会出现在工厂或仓库里,但它验证的技术会回流到产品线。
放在更大的背景里看
人形机器人行业最近一年最大的变化,是从“炫技视频”转向“能不能干活”。现代汽车计划部署 2.5 万台 Atlas,并建设年产能 3 万台的美国工厂;与此同时,波士顿动力的 IPO 计划也遇到阻力,原因之一正是 Atlas 尚未大规模部署。
在这个阶段,轮式实验的意义在于拓宽形态边界。工厂地面平整、路线固定,轮式底盘效率更高;家庭和户外环境复杂,双足更合适。未来的机器人产品线,很可能是“轮式+双足”并存的组合,而不是二选一。
一个提醒
视频里的动作很酷,但从“能跳起来转一圈”到“能连续搬 8 小时箱子”,中间隔着可靠性、能耗、安全认证和成本控制。对波士顿动力来说,真正的考验不是再拍一条更炫的演示,而是让 Atlas 在真实产线上跑出可核算的投资回报。轮子只是工具箱里多了一件工具,离答案还有距离。
本文地址:https://www.163264.com/20230