开源项目 编辑推荐
Runway 开源机器人模型 Praxis-1:同样任务比 GPT-6 Astra 快 15.6 倍
Runway 发布开放权重的机器人模型 Praxis-1,用视频预训练知识控制真实机械臂,速度比…

文章目录
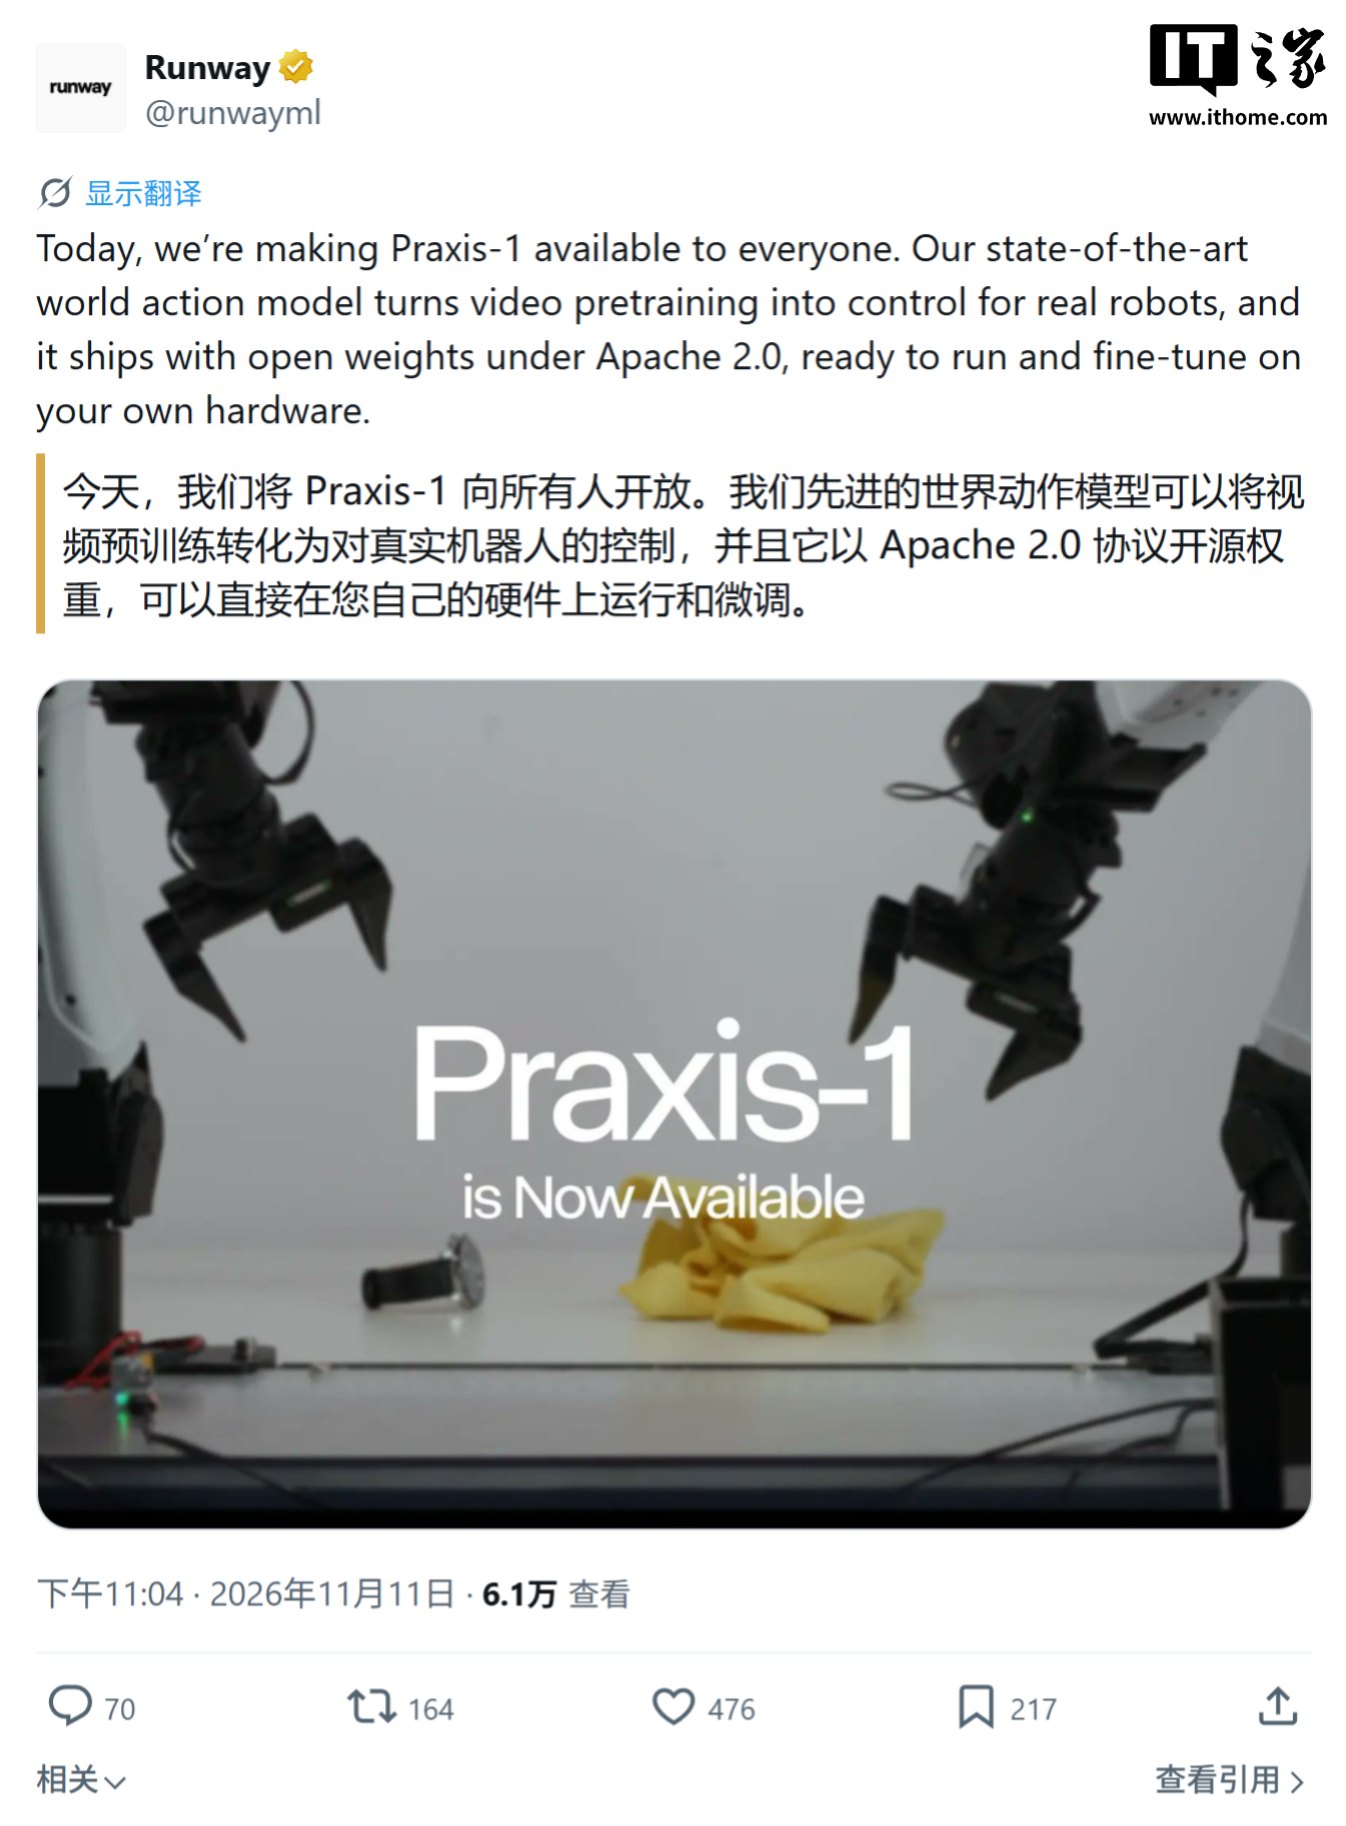
美国视频 AI 公司 Runway 发布了一个机器人模型 Praxis-1,思路是把视频预训练里学到的知识搬到真实机器人身上。模型开放权重,采用 Apache 2.0 许可证,开发者可以在自己的硬件上运行和微调。
机器人训练长期受制于数据:真机采集成本高、速度慢。Praxis-1 的做法是先让 AI 从普通视频里学习物体怎么运动、人的手怎么操作,再把这些知识用于机器人动作学习。执行任务时,模型不仅预测接下来场景会变成什么样,也预测实现这个结果需要哪些动作。
它基于 Runway 一个拥有 270 亿参数的视频基础模型构建,支持本地运行,官方还提供了可在英伟达 RTX 5090 显卡上运行的 NVFP4 量化版本。模型权重放在 Hugging Face,相关代码在 GitHub 公开。
测试结果来自 RoboLab-120 基准。在 1200 个场景中,Praxis-1 完成了 555 个,成功率约 46.2%,在世界动作模型和开放机器人基础模型两个类别中领先。Runway 表示研究仍处于早期阶段,后续重点探索长期规划,以及让模型利用预测结果评估和改进自己的动作。
更引人注意的是效率和成本。官方称在相同工作站和任务上,Praxis-1 的完成速度比由 GPT-6 Astra 驱动的机械臂快 15.6 倍,完成每个任务的成本只有后者的 51 分之一。如果这个差距在更多场景中成立,开放权重的小模型加本地算力,可能会成为机器人公司绕开昂贵闭源方案的一条现实路径。
本文地址:https://www.163264.com/20756